
BNSF Railway
インターモーダル(複合輸送)ヤードの在庫把握と、ネットワーク全体での車輪点検を自動化。最新のコンピュータビジョンを即座に業務価値へつなげています。
4.8M年間輸送車両数(貨車単位)
画像・映像・カメラストリームを、現場の判断に変える。Roboflow はモノづくり・物流・インフラなど「物理世界」で動く企業のためのビジョンAIプラットフォームです。システムズナカシマが、PoCから現場実装まで日本語で伴走します。
※数値は Roboflow 公式サイト(2026年11月時点)の公表値です。
カメラ映像から対象物を見つけ、状態を判定し、異常を知らせる。Roboflow で構築された認識の実例です。
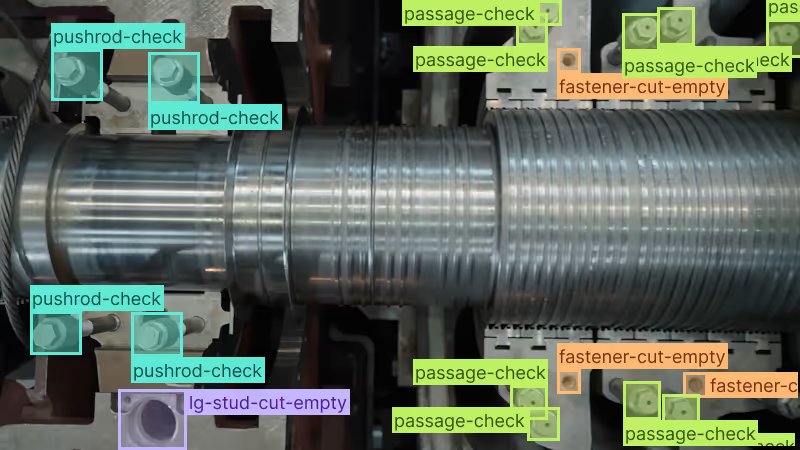
ボルトやスタッドの欠品・切断をフレーム単位で検出。目視では見落としやすい多数の部品を同時に確認できます。
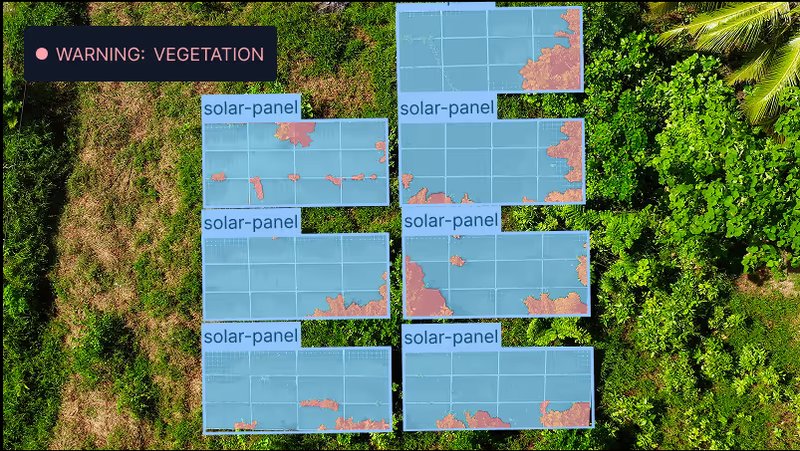
パネルを個別に認識し、周囲の草木の侵入を警告。広大な設備の巡回点検を省力化します。
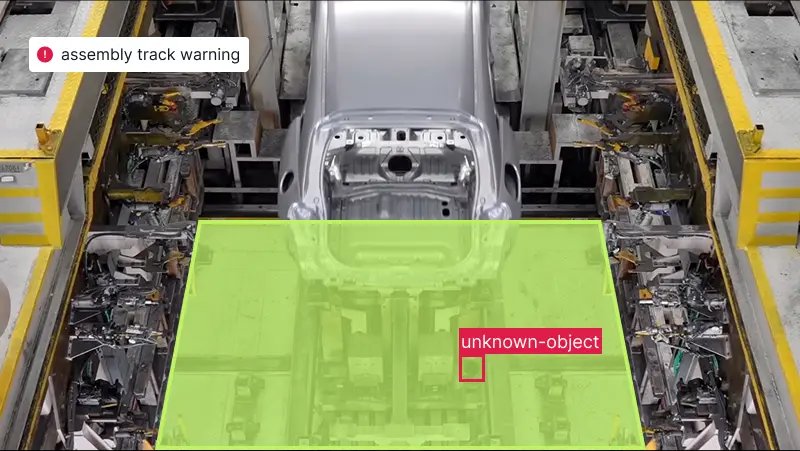
指定エリア内の想定外の物体を検出してアラート。設備停止やトラブルを未然に防ぎます。
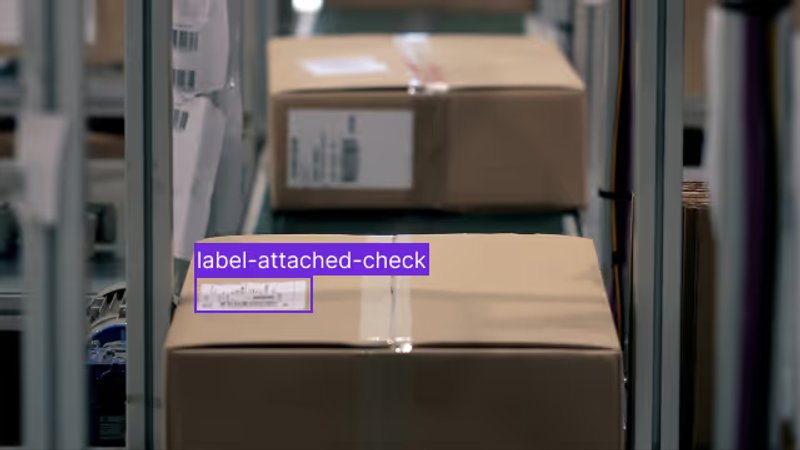
コンベア上の荷物を流しながらラベルの有無を判定。出荷ミスや追跡漏れを防ぎます。
画像出典:Roboflow, Inc.
カメラが「見ている」だけの映像を、品質・安全・稼働の意思決定に使えるデータへ。業界を問わず、現場の課題に合わせたビジョンAIを構築できます。
世界の先進企業が、Roboflow で最も手間のかかる業務の自動化に取り組んでいます。(Roboflow 公開事例より)
インターモーダル(複合輸送)ヤードの在庫把握と、ネットワーク全体での車輪点検を自動化。最新のコンピュータビジョンを即座に業務価値へつなげています。
自社データで高精度モデルを構築し、エッジで稼働するビジョンAIを多拠点に展開。予期せぬ設備停止の防止と品質の安定化を実現しています。
組立ラインでの欠陥検出に活用。AI導入のスピードを大きく引き上げ、全社的なAI活用を加速させています。
データ収集・アノテーション・学習・デプロイ・分析までを一気通貫で。ツールを継ぎはぎする必要はありません。
「PCB基板のはんだブリッジを検出したい」と伝えるだけで、AIエージェントがデータ準備からモデル構築・アプリ化までを支援。現場を見て、状況を理解し、アクションにつなげます。
最先端の基盤モデルとフィルタを使い、数千枚の画像を数分でアノテーション。SAM 3 などのモデルでラベル付けを自動化します。
RF-DETR、YOLO26、YOLO11 など最新アーキテクチャに対応。GPU環境の用意なしで、自社データによるカスタムモデルを学習できます。
複数のモデルを組み合わせ、トラッキングやカウント、通知、データベース更新、産業システム連携までをビジュアルに設計できます。
ライブ映像や画像を高速推論。クラウドAPI、オンプレミス、NVIDIA Jetson などのエッジデバイスまで、必要な場所で動かせます。
すべてのカメラのイベントを横断検索し、AIが「何を見たか」をダッシュボードで確認。拠点ごとの不良率の比較や、異常の即時検知に活用できます。
Claude Code、Codex、Cursor などのコーディングエージェントと接続し、デプロイ可能なビジョンアプリを開発するためのツールとインフラを提供。MCPサーバーにも対応しています。
# pip install inference supervision
from inference import get_model
import supervision as sv
import cv2

model = get_model("your-project/1")
frame = cv2.imread("line02.jpg")

result = model.infer(frame)[0]
dets = sv.Detections.from_inference(result)

for cls, conf in zip(dets.data["class_name"], dets.confidence):
    print(f"{cls}: {conf:.2f}")
Roboflow は強力なプラットフォームですが、成果を出すには撮像環境・現場設備・業務フローとの接続が欠かせません。システムズナカシマは、エッジAI・産業オートメーションの実装経験を活かして導入を支援します。
プラン選定、ライセンス手続き、技術的な問い合わせまで日本語で対応。英語の壁なく活用を始められます。
お預かりした画像で実現性を評価。撮像条件の改善提案から、精度目標の設定までご一緒します。
Jetson や Raspberry Pi 系デバイスへの推論環境構築、カメラ選定、現場設置までワンストップで対応。
PLC(三菱MELSEC等)やクラウド(AWS / Azure)と連携し、検出結果を排出・通知・記録へつなげます。
課題と現場環境をヒアリング
サンプル画像で実現性を確認
モデル構築と精度検証
エッジ設置・設備連携
再学習とモデル更新を継続